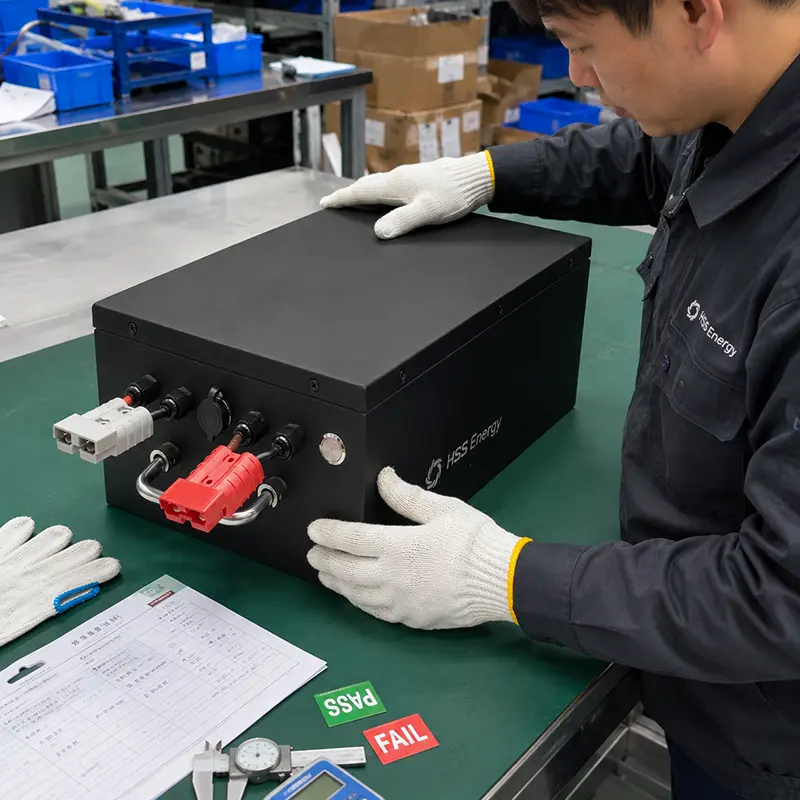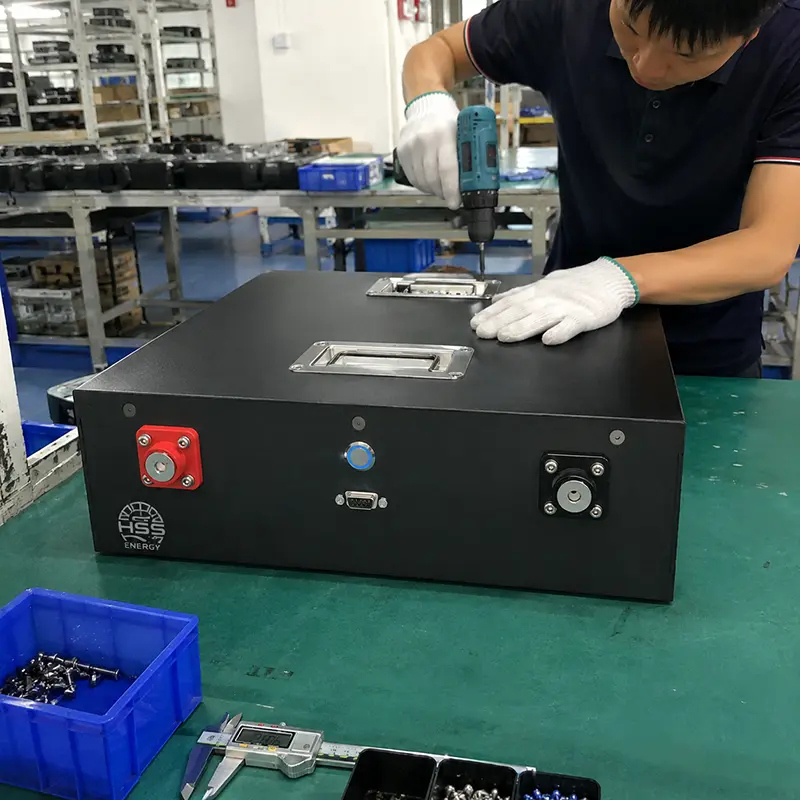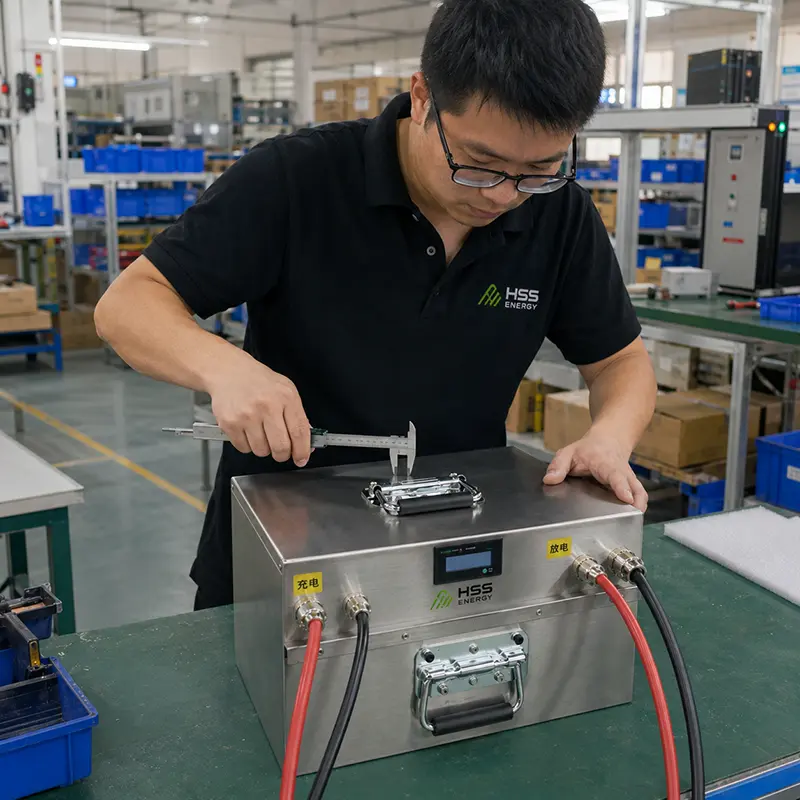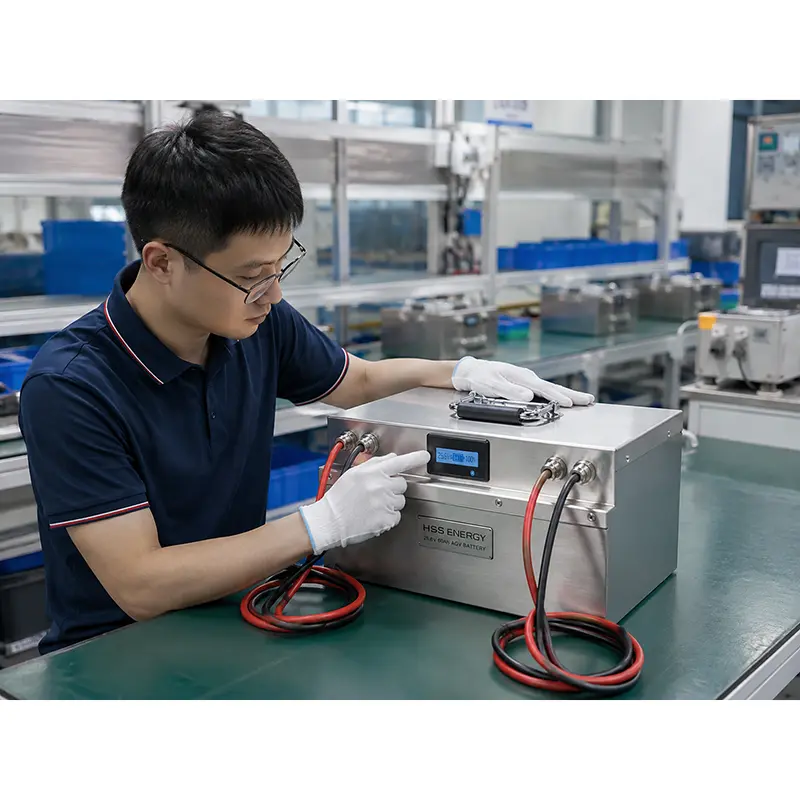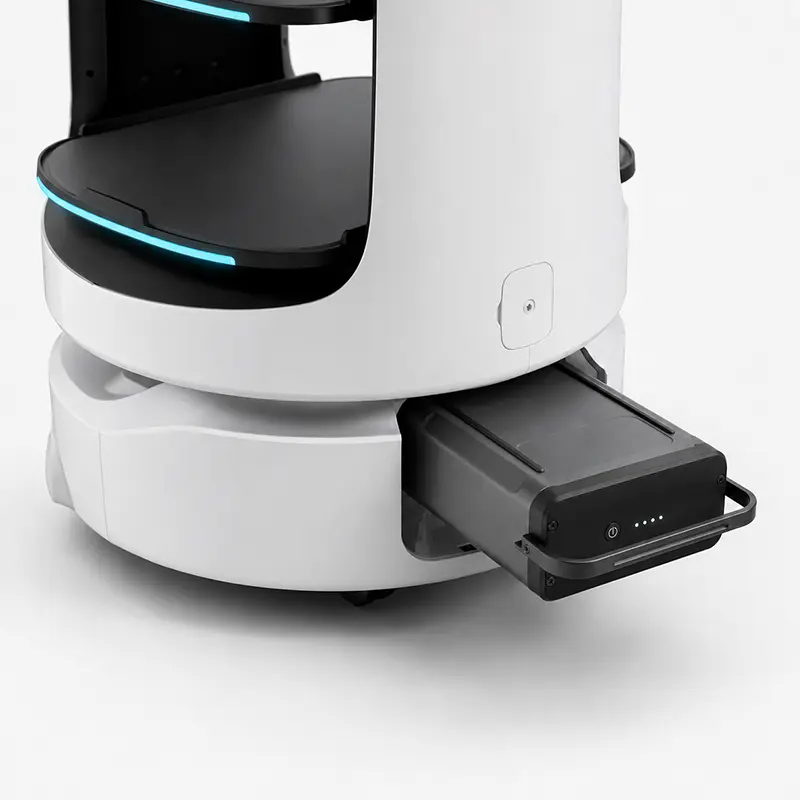
La batería de un robot debe soportar más que el tiempo de ejecución. También debe adaptarse a la máquina, manejar cargas de motor y actuador, trabajar con la estrategia de carga e intercambiar datos de la batería con el robot cuando se requiere comunicación.
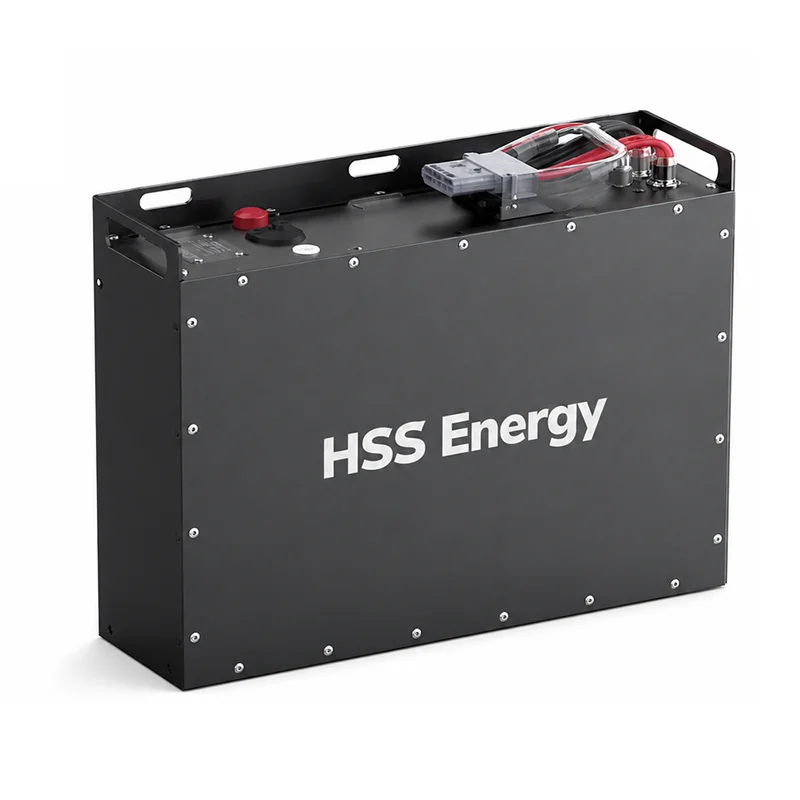
HSS Energy suministra baterías para robots para robots de reparto, AGV, AMR y otras plataformas robóticas autónomas o móviles. Las plataformas de voltaje comunes cubren de 24 V a 48 V, con capacidades típicas de 20 Ah a 100 Ah. Esta categoría utiliza principalmente química LiFePO4, con la capacidad final, la capacidad actual, el BMS, la comunicación y el diseño mecánico configurados alrededor del robot. Nuestra serie de Baterías para Robots incluye productos comoBatería AMR de 48V y 60Ah, Batería LiFePO4 de 24 V y 100 Ah, etcétera.
|
Envíe las especificaciones de su robot para una revisión de la configuración de la batería Tipo de robot • Voltaje • Tiempo de ejecución • Corriente • Espacio de la batería • Carga • Comunicación • Cantidad |
Un robot de reparto que viaja continuamente, un AGV que mueve cargas entre estaciones de trabajo y un AMR que opera dinámicamente alrededor de personas y equipos pueden requerir diferentes configuraciones de batería incluso con el mismo voltaje nominal.
· tiempo de funcionamiento requerido
· corriente normal y pico
· carga del motor o actuador
· frecuencia de carga y ventana de carga disponible
· dimensiones del espacio de la batería y límite de peso
· requisitos de comunicación y seguimiento
|
El tiempo de ejecución y la corriente máxima son decisiones separadas Una batería puede tener suficientes Ah para el cambio requerido pero aún así ser inadecuada si el BMS o la configuración de la celda no pueden soportar la aceleración u otros picos de carga de corta duración. |
Los proyectos de baterías de robots de HSS Energy suelen cubrir de 24 V a 48 V, con capacidades normalmente de 20 Ah a 100 Ah. LiFePO4 es la química principal para esta categoría, especialmente donde los ciclos repetidos, el funcionamiento predecible y el uso diario son prioridades.
La plataforma de voltaje debe seguir el controlador del robot y el sistema de accionamiento. Luego, la capacidad debe seleccionarse en función del tiempo de funcionamiento, las oportunidades de carga y el espacio disponible. Una batería más grande no es automáticamente mejor porque más Ah también significa más tamaño, peso y tiempo de carga.
|
Plataforma robótica |
Prioridades de la batería |
|
Robots de reparto |
Tiempo de funcionamiento, integración compacta, peso del vehículo y movimientos frecuentes de parada y arranque. |
|
AGV |
Ciclo de trabajo, peso de la carga, longitud de la ruta, ventana de carga y comunicación con el sistema de control del vehículo. |
|
AMR |
Perfil de carga dinámica, tiempo de ejecución, corriente máxima, monitoreo de batería y estrategia de carga automática. |
Dependiendo de la configuración aprobada, se pueden admitir CAN, RS485 y Bluetooth para datos de la batería, monitoreo o integración con el controlador del robot. El protocolo de comunicación exacto debe confirmarse para el proyecto específico en lugar de asumirse únicamente a partir del nombre de la interfaz.
También se puede configurar un cargador adecuado. Para los robots que funcionan durante todo el día, la capacidad de la batería y la potencia del cargador deben revisarse juntas para que las ventanas de carga disponibles coincidan con el programa de funcionamiento.
Las baterías de robots a menudo necesitan adaptarse a un chasis fijo o a un compartimento de batería. Por lo tanto, los conectores se adaptan al robot o máquina real en lugar de estandarizarse en toda la categoría. Para proyectos OEM, HSS Energy puede revisar las dimensiones del gabinete, la dirección del cable, la posición del conector, el acceso al servicio y los requisitos de montaje junto con las especificaciones eléctricas.
· Batería del robot de reparto de 25,2 V y 25,6 Ah
· Batería AGV de 25,6 V y 60 Ah
· Batería AGV de 25,6 V y 100 Ah
· Batería AMR de 48 V y 30 Ah
· Batería AMR de 48 V y 60 Ah
Estos son ejemplos seleccionados en lugar de toda la gama de productos. Se pueden desarrollar otras configuraciones de 24V-48V/20Ah-100Ah según el tiempo de ejecución, la demanda actual, el espacio de la batería y los requisitos de comunicación y carga.
Para nuevas plataformas de robots y proyectos de reemplazo, HSS Energy puede revisar el voltaje, la capacidad, la capacidad actual, la configuración de la celda LiFePO4, BMS, CAN/RS485/Bluetooth, cargador, conector, gabinete, dimensiones, cables, etiquetado y otros requisitos específicos del proyecto.
|
Flujo de trabajo de desarrollo típico Requisito -> Propuesta de batería -> Prototipo -> Prueba de robot -> Confirmación -> Producción a granel |
Probar la muestra en el robot real es útil para confirmar el tiempo de ejecución, el comportamiento actual, la comunicación, la carga y el ajuste físico antes de finalizar las especificaciones de producción.
Envíe el tipo de robot y la aplicación, el voltaje requerido, el tiempo de funcionamiento requerido, la corriente normal y máxima, la información del motor, las dimensiones del espacio de la batería, el método de carga, los requisitos de CAN/RS485/Bluetooth, los requisitos del conector y la cantidad esperada del pedido.
|
La forma más rápida de empezar Si está disponible, envíe un diagrama eléctrico del robot, las especificaciones de la batería existente o un dibujo del compartimiento de la batería con la consulta. |
¿Qué rangos de voltaje y capacidad son comunes?
Los proyectos de baterías de robots de HSS Energy suelen cubrir de 24 V a 48 V y aproximadamente de 20 Ah a 100 Ah.
¿Qué química se utiliza?
Esta categoría utiliza principalmente LiFePO4.
¿Puede la batería comunicarse con el robot?
Sí. CAN, RS485 y Bluetooth son opcionales según proyecto. El protocolo exacto debe confirmarse con el controlador del robot.
¿Puedes proporcionar un cargador?
Sí. Se puede configurar un cargador adecuado para el sistema de batería aprobado.
¿Se pueden personalizar la carcasa y el conector de la batería?
Sí. Las dimensiones mecánicas, la carcasa, el conector y la disposición de los cables se pueden revisar en el robot real.