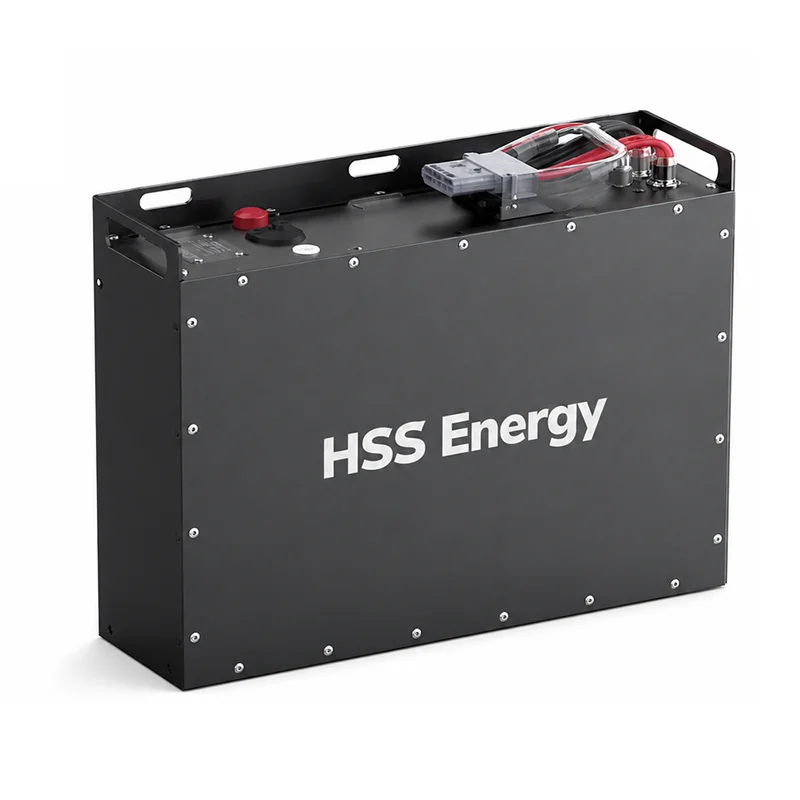
Una batería de AGV o de robot móvil tiene que hacer más que cumplir un objetivo de voltaje y capacidad. El tiempo de ejecución, la corriente de aceleración, las ventanas de carga, las dimensiones del compartimiento de la batería, la comunicación con el controlador del vehículo y el programa de operación afectan el diseño final del paquete. HSS Energy desarrolla sistemas de baterías de litio basados en proyectos para AGV, AMR y equipos robóticos móviles, con parámetros eléctricos, mecánicos y de comunicación confirmados con respecto a la aplicación.
|
Enfoque de la aplicación |
Química de la batería |
Cargando |
Integración |
|
AGV / AMR / robótica móvil |
Plataforma de referencia LiFePO4 |
Carga manual/muelle/oportunidad por proyecto |
CAN/RS485 e interfaces definidas por proyecto |
Dos AGV que utilizan el mismo voltaje nominal pueden requerir paquetes de baterías muy diferentes. Un AMR de almacén liviano puede operar a corriente moderada durante períodos prolongados, mientras que un AGV de transporte puede tener eventos breves de alta corriente durante la aceleración, elevación o operación en pendiente. Por lo tanto, la batería debe definirse a partir del ciclo de trabajo.
|
Entrada de ingeniería |
Lo que determina |
|
Tensión de funcionamiento del vehículo |
Configuración en serie y voltaje del cargador. |
|
Carga media y horas de funcionamiento |
Energía utilizable requerida y tiempo de ejecución |
|
Carga máxima y duración máxima |
Capacidad de corriente BMS, celda, cable y conector |
|
Compartimento de batería/espacio de montaje |
Tamaño del gabinete, posición de los terminales y diseño mecánico |
|
Ventana de carga |
Carga actual y estrategia de carga. |
|
Controlador de vehículo |
Protocolo de comunicación y mapeo de señales. |
|
Entorno operativo |
Requisitos de temperatura, envolvente y protección. |
La siguiente configuración se basa en los datos de referencia HSS suministrados. Los parámetros que no están fijados en el material original permanecen confirmados por el proyecto en lugar de asignarles valores genéricos.
|
Parámetro |
Configuración de referencia HSS / Confirmación del proyecto |
|
Clase de voltaje de mercado |
clase 24V |
|
Tensión nominal |
25,6 V |
|
Configuración |
8S LiFePO4 |
|
Capacidad |
60Ah |
|
Energía Nominal |
1,536 kWh |
|
Referencia de carga superior |
29,2 V (8 × 3,65 V); perfil final del cargador proyecto confirmado |
|
Método de carga |
CC-CV; carga manual / muelle / oportunidad por proyecto |
|
Corriente continua/pico |
Proyecto confirmado a partir de la carga del AGV y la duración máxima |
|
Comunicación |
CAN / RS485 seleccionable por proyecto; mapeo confirmado por proyecto |
|
Caja / Peso |
Proyecto confirmado después de la revisión del compartimiento de la batería |
|
Conector / Distribución de pines |
Configurado por proyecto |
La capacidad por sí sola no define si un AGV puede completar un turno. Los requisitos de energía deben estimarse a partir del ciclo operativo real, incluidos los viajes, el tiempo de inactividad, la aceleración, el levantamiento o las cargas de herramientas y las oportunidades de carga. La corriente máxima debe comprobarse por separado del consumo medio de energía.
|
Pregunta de tallas |
Verificación de ingeniería |
|
¿Cuánto tiempo debe operar el AGV entre cargas? |
Calcule la energía utilizable a partir del ciclo de trabajo en lugar de la capacidad nominal únicamente |
|
¿Cuál es la corriente de funcionamiento normal? |
Verifique la carga térmica y el requisito de descarga continua. |
|
¿Cuál es la corriente más alta de corta duración? |
Confirmar la capacidad de la celda, BMS, cable y conector |
|
¿Cuánto dura el pico? |
Distinguir picos de aceleración cortos de cargas elevadas sostenidas |
|
¿Se puede cargar el AGV durante los descansos? |
La carga de oportunidad puede reducir la energía a bordo requerida |
|
¿Cuánta reserva se requiere? |
Establezca la ventana operativa de SOC según la ruta y la confiabilidad de la carga |
La estrategia de carga es parte del diseño de la batería. La referencia de clase de 24 V suministrada admite un enfoque de carga CC-CV, mientras que el método de carga física se selecciona según el proyecto. Dependiendo del sistema AGV, la carga puede ser manual, en el muelle o dispuesta como carga de oportunidad durante las paradas programadas.
· Recarga manual: adecuada cuando los vehículos pueden quedar fuera de servicio durante un período de carga definido.
· Carga en el muelle: las interfaces de carga y la lógica de control se adaptan a la disposición del muelle.
· Carga de oportunidad: se pueden incorporar períodos de carga cortos al cronograma operativo cuando el cargador, la batería y la estrategia de ruta lo apoyen.
· La corriente de carga final, el diseño del conector/contacto y las señales de control deben confirmarse con el equipo de carga y el controlador del vehículo.
Para proyectos de AGV y robótica, el BMS no es sólo un dispositivo de protección. También puede proporcionar información operativa al controlador del vehículo. La referencia suministrada admite comunicación CAN o RS485 seleccionable por el proyecto, con mapeo de protocolo confirmado para el proyecto.
|
BMS/Artículo de interfaz |
Rol del proyecto |
|
Monitoreo de voltaje, corriente y temperatura. |
Estado de funcionamiento de la batería y entrada de protección. |
|
Protección contra sobrecarga/sobredescarga |
Evita el funcionamiento fuera de los límites de batería configurados |
|
Protección contra sobrecorriente/cortocircuito |
Responde a condiciones eléctricas anormales. |
|
Protección de temperatura |
Controla el funcionamiento cuando la temperatura excede los límites configurados |
|
datos COS |
Admite la indicación de energía restante y las decisiones de carga cuando se implementen |
|
PUEDE/RS485 |
Comunicación vehículo/BMS según protocolo confirmado |
|
Mapeo de protocolos |
Definiciones de señales y comportamiento de comunicación confirmados con el cliente. |
Las baterías AGV suelen estar limitadas por un compartimento de batería existente. Por lo tanto, antes de congelar el diseño mecánico, se deben revisar las dimensiones del gabinete, la posición de la manija, la salida del cable, la ubicación del conector y el acceso de servicio. La referencia suministrada deja abiertos el gabinete, el peso, el conector y la distribución de pines para la confirmación del proyecto.
· Dimensiones del compartimento de la batería y puntos de montaje
· Construcción de recinto de metal u otra construcción apropiada para el proyecto
· Selección de conector y cable según la corriente y la interfaz del vehículo.
· Posición del terminal/conector y dirección de salida del cable
· Pantalla o interfaz de estado cuando sea necesario
· Requisitos de acceso al servicio, levantamiento y reemplazo
· Etiqueta e identificación específicas del proyecto
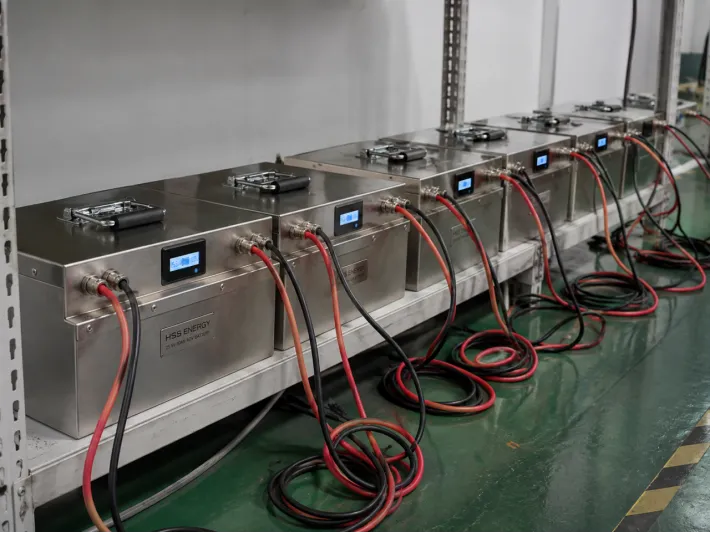
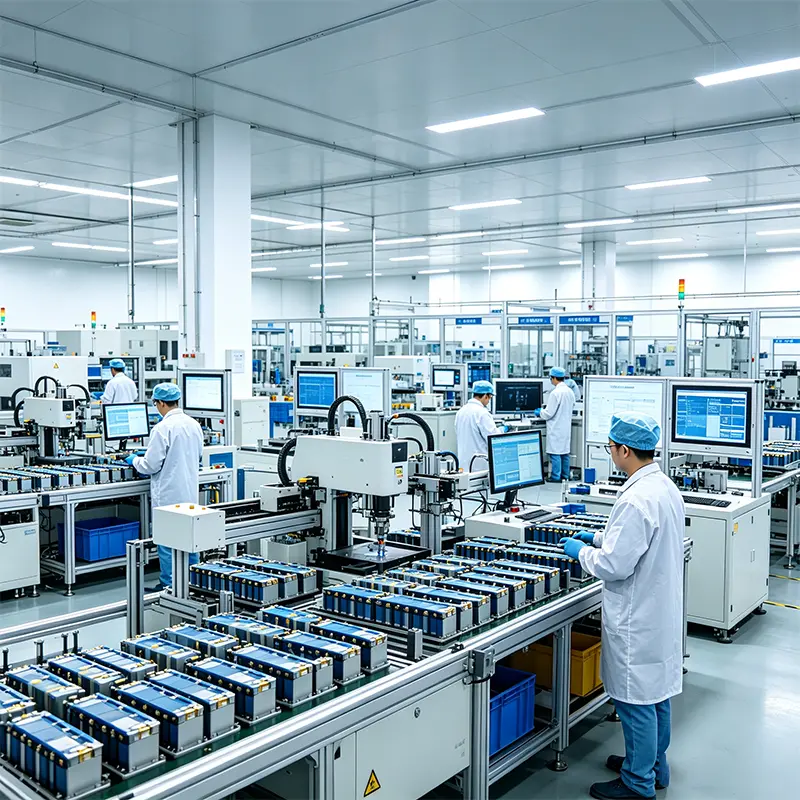
Unidades de baterías HSS Energy AGV durante la verificación eléctrica por lotes
Para una batería AGV personalizada, el control de producción debe confirmar tanto la consistencia del paquete como las interfaces importantes para el vehículo. La verificación se define según las especificaciones aprobadas del proyecto en lugar de una única lista de verificación genérica.
· Tensión de la batería e inspección eléctrica.
· Comprobaciones funcionales y de protección de BMS
· Verificación de carga/descarga según la configuración aprobada
· Comprobación de comunicación donde se especifica CAN o RS485
· Inspección de conectores, cables y pines
· Pantalla/comprobación de estado si está instalado
· Inspección mecánica y de apariencia
· Inspección final específica del proyecto antes del envío
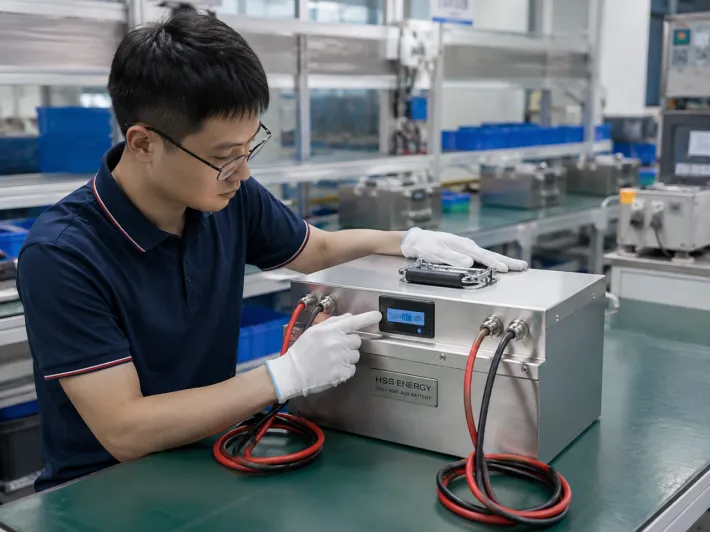
Inspección funcional final de un conjunto de baterías de AGV HSS Energy
|
Solicitud |
Enfoque en el diseño de la batería |
|
AGV de almacén |
Tiempo de ejecución, ciclo de ruta, atraque y comunicación con vehículos. |
|
RAM |
Integración compacta, información SOC y oportunidades de carga frecuentes |
|
Robot de manipulación de materiales |
Corriente máxima durante la aceleración y el movimiento de la carga útil. |
|
Carro / Remolcador Autónomo |
Largas horas de funcionamiento y programa de carga repetible |
|
Robot de inspección |
Paquete compacto y tiempo de ejecución específico de la aplicación |
|
Servicio / Robot móvil |
Integración mecánica, plataforma de baja tensión y necesidades de comunicación. |
|
Paso |
Escenario |
Producción |
|
1 |
Datos del vehículo |
Voltaje, carga, tiempo de ejecución, compartimento de batería, cargador y controlador |
|
2 |
Propuesta de batería |
Química, configuración en serie, capacidad y arquitectura eléctrica. |
|
3 |
Confirmación de interfaz |
Conector, distribución de pines, interfaz de carga y mapeo CAN/RS485 |
|
4 |
Muestra |
Paquete prototipo construido según la configuración acordada |
|
5 |
Prueba de vehículo |
Tiempo de ejecución, comportamiento de carga máxima, carga y comunicación comprobados en el equipo de destino |
|
6 |
Confirmación |
Especificaciones e interfaces congeladas después de la validación |
|
7 |
Producción |
Producción por lotes e inspección específica del proyecto. |
|
Pregunta |
Si es así / Requerido |
Próximo cheque |
|
¿Plataforma de voltaje AGV existente? |
Utilice el voltaje del vehículo como punto de partida. |
Confirmar el rango de voltaje del cargador y del controlador |
|
¿Funcionamiento de turno completo sin carga? |
Tamaño para el tiempo de ejecución utilizable requerido |
Consultar carga media y SOC de reserva |
|
¿Paradas de carga disponibles? |
Evaluar muelle o carga de oportunidad |
Confirme la corriente de carga permitida y el diseño de contacto/interfaz |
|
¿Alta aceleración/carga de elevación? |
Trate la corriente máxima por separado |
Confirmar la amplitud y duración del pico |
|
¿Se requiere comunicación con el vehículo? |
Seleccione CAN o RS485 según corresponda |
Confirmar protocolo y mapeo de señales. |
|
¿Bahía de batería fija? |
El diseño mecánico sigue el espacio disponible. |
Confirmar el acceso al gabinete, al conector y al servicio. |
La documentación de certificación y transporte es específica de la configuración. La documentación disponible debe confirmarse con el modelo final de batería, el mercado de destino y los requisitos del cliente. HSS Energy puede proporcionar el paquete de documentación aplicable para el proyecto aprobado cuando esté disponible.
Debido a que las baterías AGV y robóticas se personalizan según el equipo de destino, no se debe asumir que el alcance de la certificación cubre cada voltaje, capacidad, gabinete o variante de interfaz a menos que esa configuración exacta esté incluida en el certificado o informe correspondiente.
· AGV/AMR/tipo de robot y aplicación
· Tensión nominal del sistema y rango de tensión permitido
· Corriente o potencia operativa promedio
· Corriente máxima y duración máxima
· Tiempo de ejecución requerido entre cargas
· Horas de funcionamiento diarias/patrón de turnos
· Dimensiones del compartimento de la batería y restricciones de montaje
· Detalles de la batería existente, si se reemplaza un paquete actual
· Método de carga y especificaciones del cargador
· Documentación de protocolo y requisitos CAN/RS485
· Requisitos de conectores, pines y cables
· Temperatura de funcionamiento y entorno de instalación
· Mercado objetivo, requisito de certificación y cantidad estimada
La configuración de 25,6 V 60 Ah/1,536 kWh que se muestra en esta página es una configuración de referencia HSS basada en los datos del proyecto suministrados. No es una especificación universal de batería AGV. La corriente continua, la corriente máxima, la carcasa, el peso, el conector, la distribución de pines, el mapeo de comunicación y el perfil final del cargador siguen siendo proyectos confirmados.
El rango de voltaje final de la batería, la capacidad, los límites de corriente, la configuración de BMS, el protocolo de comunicación, la estructura mecánica, el sistema de conector, los parámetros de carga y la documentación están sujetos a la hoja de datos del proyecto aprobado, el acuerdo técnico, la confirmación de la muestra, el PI o el contrato. Cuando la información del sitio web difiera de un documento de proyecto aprobado, prevalecerá el documento de proyecto aprobado.
Envíe el voltaje del vehículo, los datos de carga, el tiempo de ejecución requerido, la corriente máxima, las dimensiones del compartimiento de la batería, el método de carga y los requisitos de comunicación. HSS Energy puede utilizar estas entradas para definir la arquitectura de la batería y las interfaces que deben validarse en el equipo de destino.